
Hoe traagheidsmeetunits (IMU's) menselijke en objectbewegingen vastleggen
Inleiding
Het volgen van bewegingen op basis van IMU's vormt de basis van moderne wearable sensing, robotica, virtuele realiteit en biomechanische analyse. Van het volgen van lichaamsbewegingen in sport en revalidatie tot het stabiliseren van drones en robots, Traagheidsmeeteenheden (IMU's) maken nauwkeurige bewegingsmetingen mogelijk zonder afhankelijk te zijn van camera's of externe infrastructuur.
Op deze pagina wordt het volgende uitgelegd hoe IMU motion tracking werkt, wat IMU's meten, hoe sensorgegevens worden gecombineerd tot zinvolle bewegingsinformatie en hoe IMU-gebaseerde systemen zich verhouden tot optische bewegingsregistratie.
Wat is een IMU-bewegingssensor?
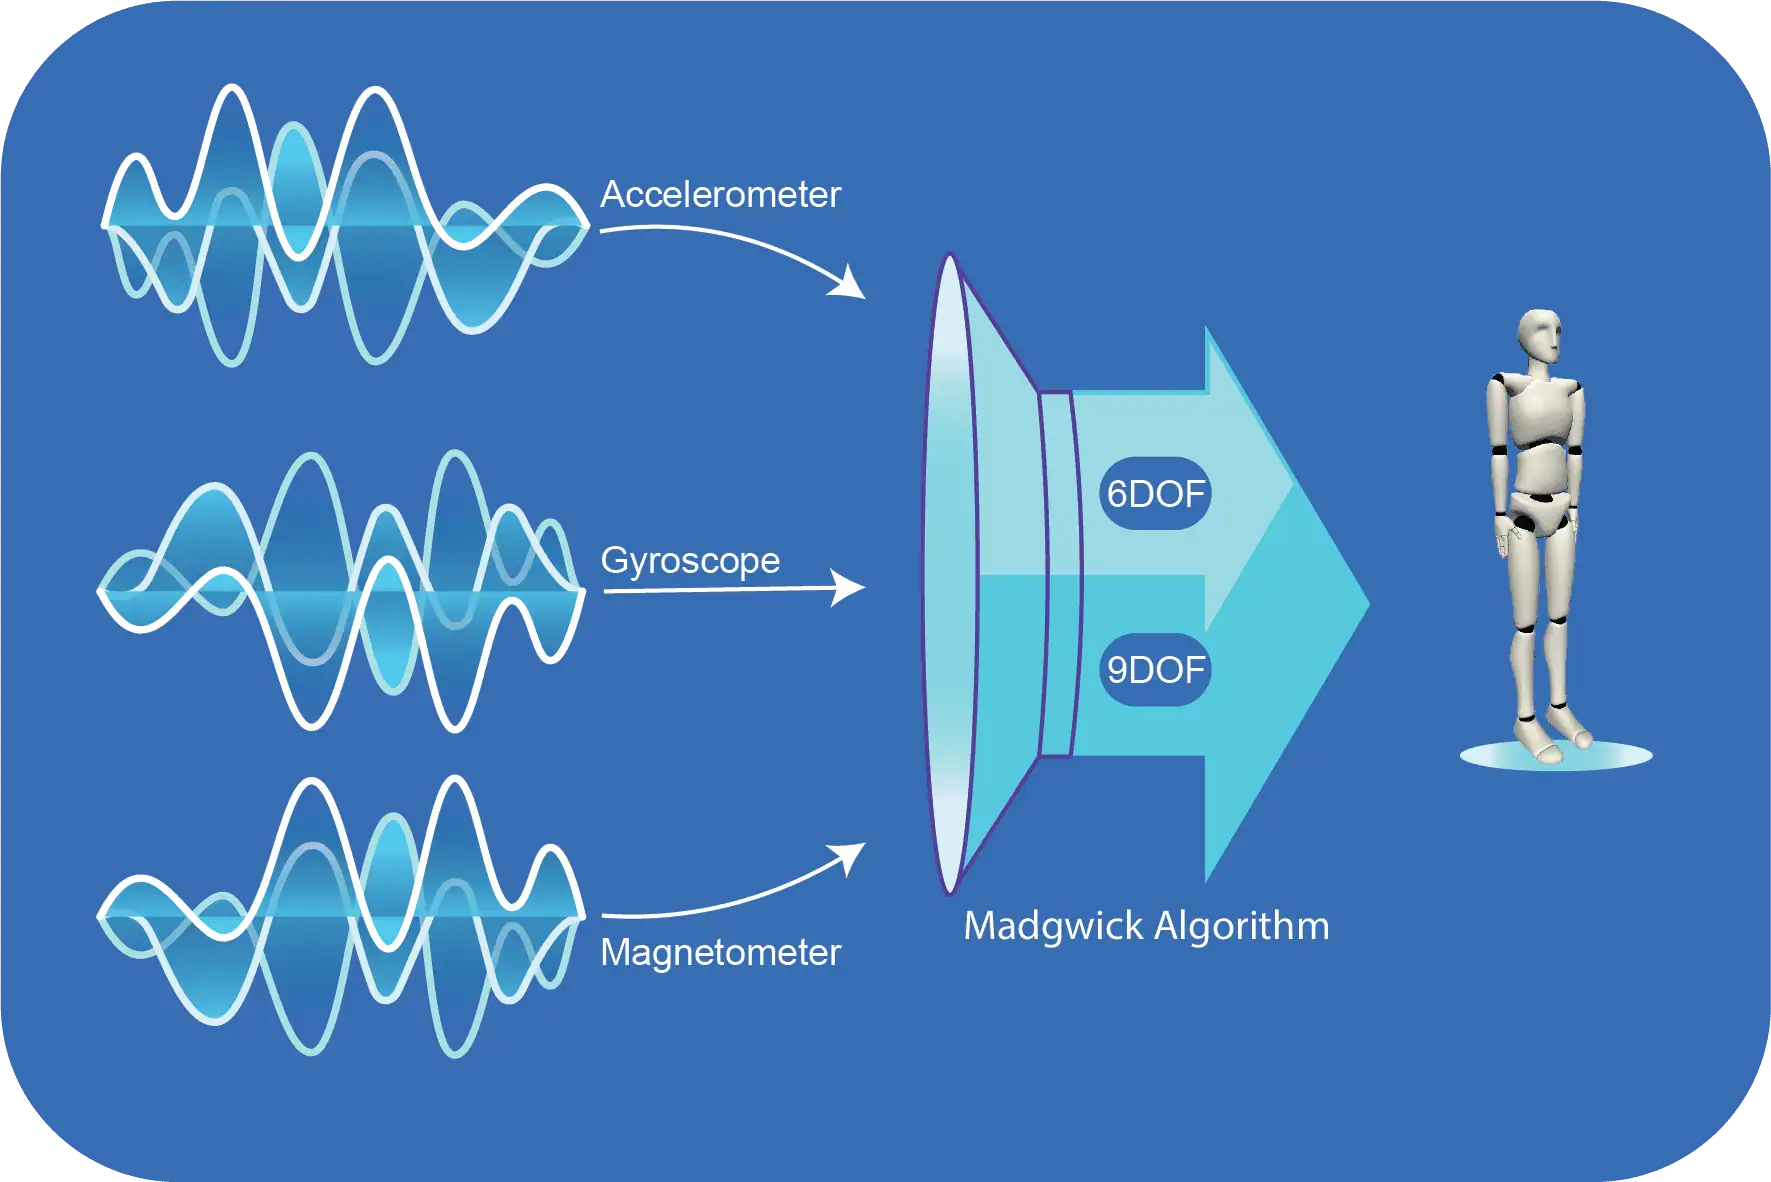
Een Traagheidsmetingseenheid (IMU) is een apparaat dat specifieke kracht, hoeksnelheid en soms ook An Traagheidsmetingseenheid (IMU) is een compact elektronisch apparaat dat beweging en oriëntatie in de driedimensionale ruimte meet. Het doet dit door meerdere sensoren te combineren in één apparaat.
IMU-kernonderdelen
- VersnellingsmeterMeet lineaire versnelling langs de X-, Y- en Z-as. Dit omvat zowel door beweging veroorzaakte versnelling als zwaartekracht.
- GyroscoopMeet de hoeksnelheid (rotatiesnelheid) rond de X-, Y- en Z-as.
- Magnetometer (optioneel)Meet het magnetisch veld van de aarde en geeft een richtingsreferentie (vergelijkbaar met een digitaal kompas).
Samen zorgen deze sensoren ervoor dat een IMU kan volgen hoe een object of lichaamssegment beweegt en roteert in de tijd.
Hoe IMU Motion Tracking werkt
Het volgen van IMU-bewegingen is gebaseerd op continue meting en wiskundige interpretatie van sensorsignalen.
Stap voor stap overzicht
- Sensormeting
- Versnellingsmeters detecteren veranderingen in lineaire beweging en oriëntatie ten opzichte van de zwaartekracht
- Gyroscopen meten rotatiebeweging
- Magnetometers (indien gebruikt) bieden koersreferentie
- SensorfusieAfzonderlijke sensoren hebben beperkingen als ze alleen worden gebruikt. Sensorfusie-algoritmen combineren hun outputs om ruis en drift te verminderen. Veelgebruikte benaderingen zijn onder andere:
- Madgwick-filter (lage latentie, efficiënt)
- Complementaire filtering
- Op Kalman gebaseerde methoden
- Oriëntatie en beweging schattenDe samengevoegde gegevens worden gebruikt om te berekenen:
- Oriëntatie (vaak uitgedrukt als quaternions)
- Hoeksnelheid
- Lineaire versnelling (zwaartekrachtgecompenseerd)
- GegevensuitvoerDe resulterende bewegingsgegevens worden gestreamd of gelogd in formaten die geschikt zijn voor:
- Real-time feedback
- Offline analyse
- Integratie in externe software of pipelines
Oriëntatie, kaders en quaternions (kort)
Om problemen zoals gimbal lock te voorkomen, geven IMU-systemen oriëntatie meestal weer met behulp van quaternions in plaats van Eulerse hoeken.
- Lichaamsframe: oriëntatie ten opzichte van de sensor zelf
- Globaal frame: oriëntatie ten opzichte van een vaste referentie (bijv. zwaartekracht of magnetisch noorden)
Quaternions bieden:
- Stabiele 3D oriëntatie
- Vloeiende interpolatie
- Efficiënte real-time verwerking
(Voor een diepere uitleg, zie Oriëntatie, kaders en quaternions.)
Op IMU gebaseerde bewegingsregistratie vs. optische bewegingsregistratie
Optische bewegingsregistratie
- Gebruikt camera's en reflecterende markeringen
- Extreem hoge positionele nauwkeurigheid
- Vereist gecontroleerde omgevingen en zichtlijn
- Duur en zware infrastructuur
Op IMU gebaseerd volgen van bewegingen
- Draagbaar en draagbaar
- Werkt binnen, buiten en in het veld
- Geen camera's of markers nodig
- Eenvoudig aan te passen aan opstellingen met meerdere sensoren
- Ideaal voor echte metingen van lange duur
Terwijl optische systemen waardevol blijven voor positiebepaling op laboratoriumniveau, blinken IMU's uit in mobiliteit, toegankelijkheid en toepasbaarheid in de praktijk.
Waarvoor wordt IMU Motion Tracking gebruikt
Op IMU gebaseerde systemen worden overal in de industrie gebruikt:
Sport en prestaties
- Techniek analyse
- Belasting bewaken
- Real-time feedback tijdens de training
Revalidatie & Gezondheidszorg
- Loopanalyse
- Range-of-motion tracking
- Langetermijnbewaking buiten de kliniek
Virtual Reality & XR
- Volgen van het hele lichaam
- Oriëntatiegegevens met lage latentie
- Draagbare interactie zonder camera's
Robotica en automatisering
- Stabilisatie en navigatie
- Bewegingsdetectie van gewrichten en ledematen
Onderzoek & Biomechanica
- Menselijke bewegingsstudies
- Experimenten in het veld
- Multi-sensor synchronisatie
Voordelen van IMU Motion Tracking
- Draagbaarheid - overal bruikbaar, niet beperkt tot studio's
- Schaalbaarheid - gemakkelijk om meer sensoren toe te voegen
- Real-time feedback - streaming met lage latentie mogelijk
- Continu volgen - geen occlusie problemen
- Kosteneffectief - lagere systeemcomplexiteit dan optische opstellingen
Beperkingen om bewust van te zijn
IMU's zijn krachtig, maar niet zonder nadelen:
- Drift: kleine integratiefouten stapelen zich in de loop van de tijd op
- Geen absolute positie: IMU's volgen relatieve beweging, geen globale positie
- Magnetische gevoeligheidmagnetometers kunnen worden verstoord door metaal of elektronica
- Kalibratie vereist: nauwkeurigheid is afhankelijk van de juiste kalibratie en instelling
Moderne systemen verminderen veel van deze beperkingen door:
- Tijdsynchronisatie
- Intelligente fusiealgoritmen
- Toepassingsspecifieke configuratie
Waarom IMU's centraal staan bij het volgen van moderne bewegingen
Op IMU's gebaseerde bewegingstracking heeft bewegingsanalyse verplaatst van gecontroleerde laboratoria naar de echte wereld. Omdat sensoren kleiner, nauwkeuriger en energiezuiniger worden, maken IMU's nieuwe toepassingen mogelijk die voorheen onpraktisch of te duur waren.
Ze zijn niet simpelweg een vervanging voor optische systemen - ze zijn een andere klasse van bewegingstechnologie, geoptimaliseerd voor mobiliteit, schaal en integratie.
Veelgestelde vragen (FAQ's)
Hoe nauwkeurig zijn IMU-bewegingssensoren?
De IMU-nauwkeurigheid is afhankelijk van de kwaliteit van de sensoren, algoritmen voor sensorfusieen externe kalibratie. Hoogwaardige IMU's die worden gebruikt in de ruimtevaart en robotica kunnen bewegingen zeer nauwkeurig volgen, terwijl IMU's van consumentenkwaliteit na verloop van tijd kunnen gaan afwijken.
Wat is IMU-drift en hoe kan het worden gecorrigeerd?
IMU-drift treedt op door kleine fouten die zich in de loop van de tijd opstapelen in de metingen van de gyroscoop. Dit probleem kan worden geminimaliseerd met sensorfusietechnieken zoals Kalmanfilteringdie IMU-gegevens combineert met externe bronnen zoals GPS of optische tracking.
Waarin verschillen IMU's van GPS-sensoren?
IMU-sensoren volgen beweging in real-time zonder externe signalen, waardoor ze ideaal zijn voor toepassingen binnenshuis.
GPS-sensoren bieden absolute positiegegevens op basis van satellietsignalen, maar zijn minder effectief binnenshuis of in gebieden met obstakels.
combineren IMU's met GPS resulteert in zeer nauwkeurige navigatiesystemen die worden gebruikt in autonome voertuigen en ruimtevaarttoepassingen.
Kunnen IMU's onder water werken?
Ja, IMU's kunnen onder water functioneren, maar magnetometers werken mogelijk niet nauwkeurig door het ontbreken van een stabiele magnetische referentie. In dergelijke gevallen worden dieptesensoren en waterbestendige IMU's met geavanceerde filteralgoritmen gebruikt voor navigatie onder water.
Wat zijn enkele opkomende trends in IMU-technologie?
Miniaturisatie: Vooruitgang in MEMS-technologie (Micro-Electro-Mechanische Systemen) heeft geleid tot kleinere, efficiëntere IMU's.
AI en machinaal leren: Verbeterde sensorfusie met behulp van AI verbetert het in realtime volgen en voorspellen van bewegingen.
Hogere nauwkeurigheid en lagere kosten: Naarmate de IMU-technologie voortschrijdt, worden hoognauwkeurige sensoren betaalbaarder voor commerciële toepassingen.


 Dutch
 English
 Spanish
 German
 French