
Comment les unités de mesure inertielle (IMU) saisissent-elles les mouvements des personnes et des objets ?
Introduction
Le suivi des mouvements à l'aide d'un IMU est à la base de la détection moderne des vêtements, de la robotique, de la réalité virtuelle et de l'analyse biomécanique. Qu'il s'agisse de suivre les mouvements du corps dans le domaine du sport et de la rééducation ou de stabiliser les drones et les robots, Unités de mesure inertielle (IMU) permettent de mesurer avec précision les mouvements sans avoir recours à des caméras ou à une infrastructure externe.
Cette page explique comment fonctionne le suivi des mouvements par IMU, Les systèmes basés sur les IMU peuvent être comparés à la capture optique des mouvements.
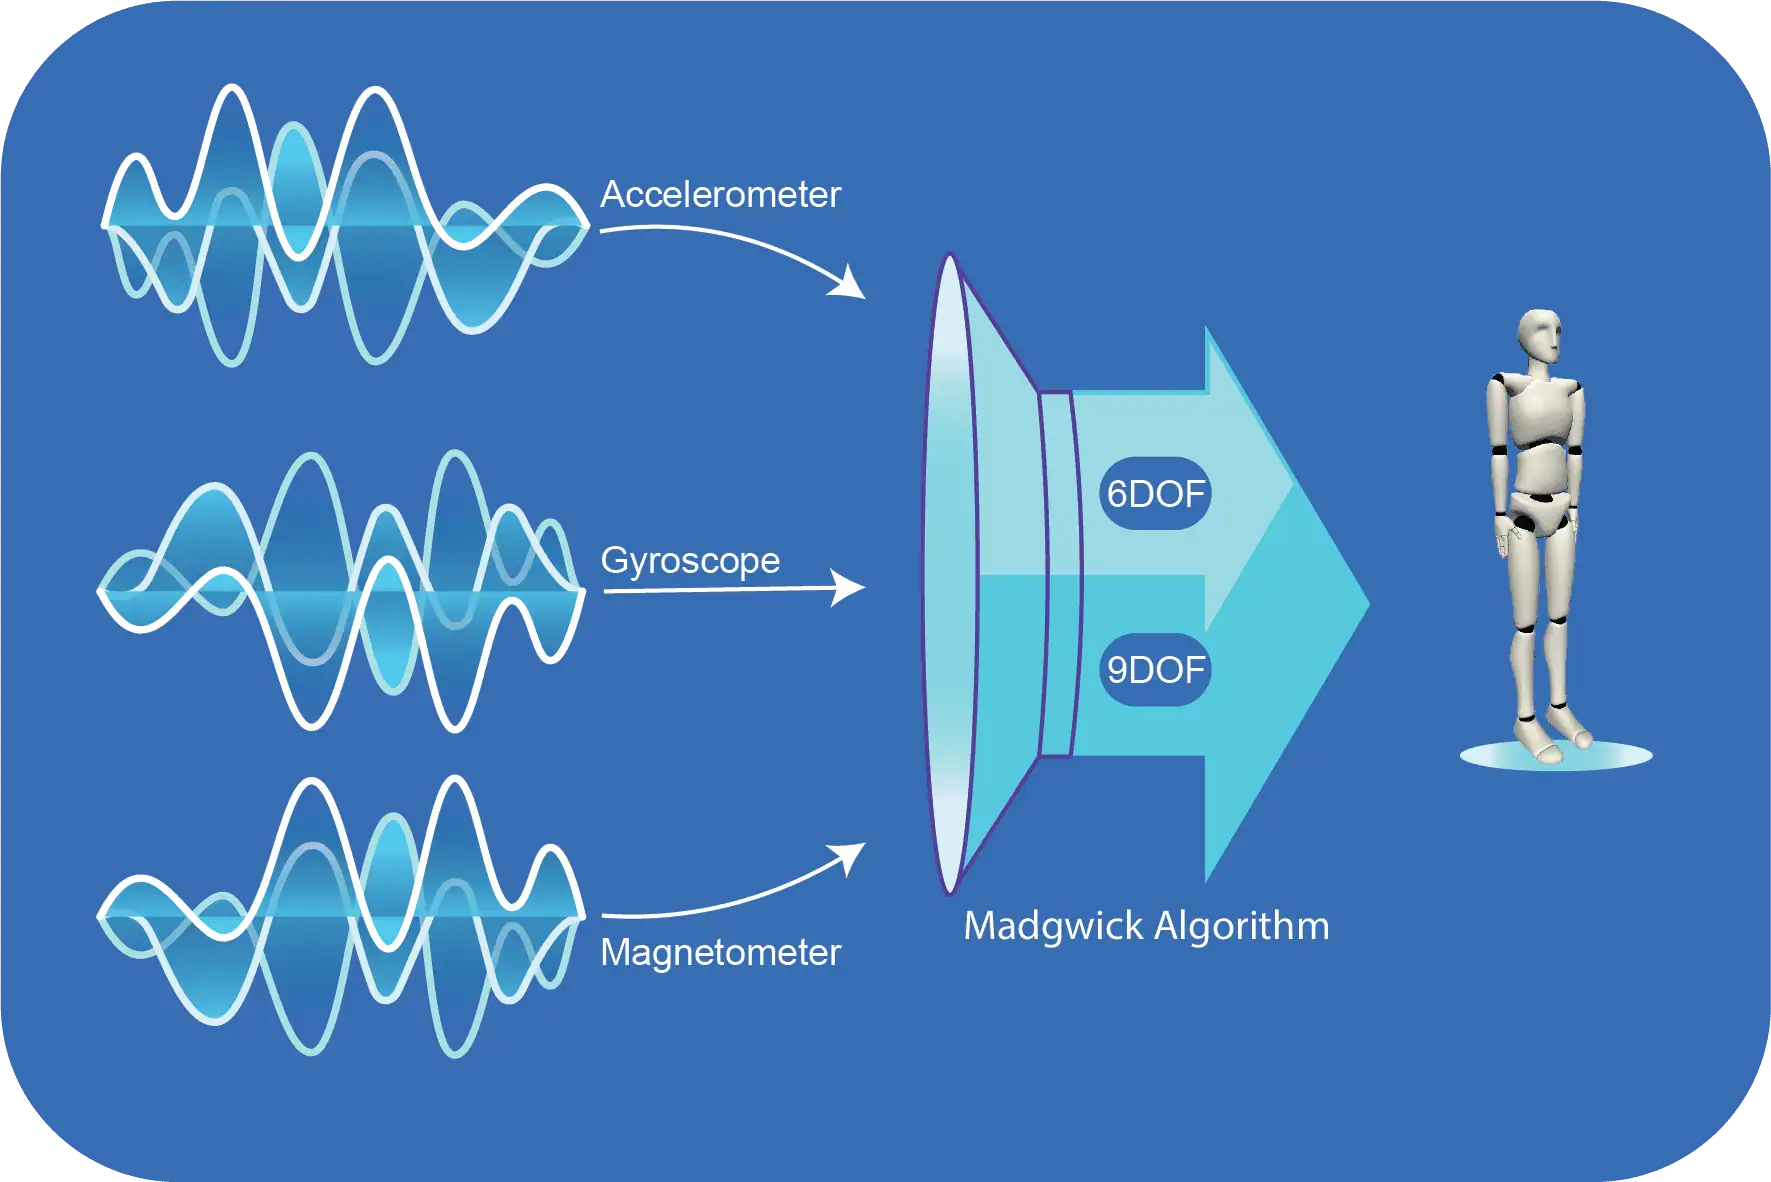
Qu'est-ce qu'un capteur de mouvement IMU ?
Un Unité de mesure inertielle (IMU) est un dispositif qui mesure et rapporte une force spécifique, un taux angulaire et parfois An Unité de mesure inertielle (IMU) est un appareil électronique compact qui mesure le mouvement et l'orientation dans l'espace tridimensionnel. Pour ce faire, il combine plusieurs capteurs en une seule unité.
Composants de base de l'IMU
- AccéléromètreMesure l'accélération linéaire le long des axes X, Y et Z. Cela comprend à la fois l'accélération induite par le mouvement et la gravité.
- GyroscopeMesure la vitesse angulaire (taux de rotation) autour des axes X, Y et Z.
- Magnétomètre (en option)Mesure le champ magnétique terrestre et fournit une référence directionnelle (similaire à une boussole numérique).
Ensemble, ces capteurs permettent à l'IMU de suivre les mouvements et les rotations d'un objet ou d'un segment de corps au fil du temps.
Fonctionnement du suivi de mouvement par IMU
Le suivi des mouvements par IMU repose sur la mesure continue et l'interprétation mathématique des signaux des capteurs.
Aperçu étape par étape
- Mesure du capteur
- Les accéléromètres détectent les changements de mouvement linéaire et d'orientation par rapport à la gravité.
- Les gyroscopes mesurent le mouvement de rotation
- Les magnétomètres (s'ils sont utilisés) fournissent des références de cap.
- Fusion de capteursLes capteurs individuels ont des limites lorsqu'ils sont utilisés seuls. Les algorithmes de fusion de capteurs combinent leurs résultats pour réduire le bruit et la dérive :
- Filtre de Madgwick (faible latence, efficace)
- Filtrage complémentaire
- Méthodes basées sur Kalman
- Estimation de l'orientation et du mouvementLes données fusionnées sont utilisées pour calculer :
- L'orientation (souvent exprimée comme quaternions)
- Vitesse angulaire
- Accélération linéaire (compensée par la gravité)
- Sortie de donnéesLes données de mouvement qui en résultent sont diffusées ou enregistrées dans des formats adaptés :
- Retour d'information en temps réel
- Analyse hors ligne
- Intégration dans des logiciels ou des pipelines externes
Orientation, cadres et quaternions (en bref)
Pour éviter des problèmes tels que le blocage du cardan, les systèmes IMU représentent généralement l'orientation à l'aide de quaternions au lieu des angles d'Euler.
- Cadre de la carrosserieorientation : orientation par rapport au capteur lui-même
- Cadre globalorientation par rapport à une référence fixe (par exemple, la gravité ou le nord magnétique)
Les quaternions fournissent :
- Orientation 3D stable
- Interpolation douce
- Traitement efficace en temps réel
(Pour une explication plus approfondie, voir Orientation, cadres et quaternions.)
Suivi de mouvement basé sur l'IMU et capture optique de mouvement
Capture optique du mouvement
- Utilise des caméras et des marqueurs réfléchissants
- Précision de positionnement extrêmement élevée
- Nécessite des environnements contrôlés et une visibilité directe
- Coûteux et lourd en infrastructures
Suivi de mouvement basé sur l'IMU
- Portable et à porter sur soi
- Fonctionne à l'intérieur, à l'extérieur et sur le terrain
- Aucun appareil photo ou marqueur n'est nécessaire
- S'adapte facilement aux installations multi-capteurs
- Idéal pour les mesures de longue durée dans le monde réel
Si les systèmes optiques restent utiles pour le suivi de la position en laboratoire, les UMI excellent dans les domaines suivants la mobilité, l'accessibilité et l'applicabilité dans le monde réel.
A quoi sert le suivi de mouvement par IMU ?
Les systèmes basés sur l'UMI sont largement utilisés dans tous les secteurs d'activité :
Sports et performances
- Analyse des techniques
- Contrôle de la charge
- Retour d'information en temps réel pendant la formation
Réhabilitation et soins de santé
- Analyse de la démarche
- Suivi de l'amplitude des mouvements
- Suivi à long terme en dehors de la clinique
Réalité virtuelle et XR
- Suivi du corps entier
- Données d'orientation à faible latence
- Interaction portable sans caméra
Robotique et automatisation
- Stabilisation et navigation
- Détection des mouvements des articulations et des membres
Recherche et biomécanique
- Études du mouvement humain
- Expériences sur le terrain
- Synchronisation multi-capteurs
Avantages du suivi de mouvement par IMU
- Portabilité - utilisable partout, pas seulement dans les studios
- Évolutivité - facilité d'ajout de capteurs
- Retour d'information en temps réel - possibilité d'une diffusion en continu à faible latence
- Suivi continu - pas de problèmes d'occlusion
- Rentabilité - complexité du système inférieure à celle des installations optiques
Limites à connaître
Les UMI sont puissantes, mais ne sont pas sans inconvénients :
- Dériveles petites erreurs d'intégration s'accumulent au fil du temps
- Pas de position absolue: Les UMI suivent le mouvement relatif et non la position globale.
- Sensibilité magnétiqueLes magnétomètres peuvent être perturbés par le métal ou l'électronique.
- Étalonnage nécessaireLa précision dépend d'un étalonnage et d'une configuration corrects
Les systèmes modernes atténuent bon nombre de ces limitations :
- Synchronisation temporelle
- Algorithmes de fusion intelligents
- Configuration spécifique à l'application
Pourquoi les UMI sont au cœur de la traçabilité moderne des mouvements
Le suivi des mouvements à l'aide d'un IMU a fait passer l'analyse des mouvements des laboratoires contrôlés au monde réel. Les capteurs devenant plus petits, plus précis et plus économes en énergie, les UMI permettent de nouvelles applications qui étaient auparavant irréalisables ou trop coûteuses.
Ils ne se contentent pas de remplacer les systèmes optiques, ils sont un moyen d'améliorer la qualité de vie des citoyens. une autre catégorie de technologie du mouvement, optimisé pour la mobilité, l'échelle et l'intégration.
Foire aux questions (FAQ)
Quelle est la précision des capteurs de mouvement IMU ?
La précision de l'IMU dépend de la qualité des capteurs, algorithmes de fusion de capteurset étalonnage externe. Les UMI haut de gamme utilisées dans l'aérospatiale et la robotique peuvent permettre un suivi extrêmement précis des mouvements, tandis que les UMI grand public peuvent souffrir d'une dérive au fil du temps.
Qu'est-ce que la dérive de l'IMU et comment la corriger ?
La dérive de l'IMU est due à de petites erreurs qui s'accumulent au fil du temps dans les mesures du gyroscope. Ce problème peut être minimisé en utilisant des techniques de fusion de capteurs telles que Filtrage de Kalmanqui combine les données IMU avec des sources externes telles que le GPS ou le suivi optique.
Quelle est la différence entre les UMI et les capteurs GPS ?
Capteurs IMU suivent les mouvements en temps réel sans nécessiter de signaux externes, ce qui les rend idéales pour les applications en intérieur.
Capteurs GPS fournissent des données de position absolues basées sur des signaux satellites, mais sont moins efficaces à l'intérieur ou dans des zones obstruées.
Combinaison UMI avec GPS permet d'obtenir des systèmes de navigation très précis, utilisés dans les véhicules autonomes et les applications aérospatiales.
Les UMI peuvent-elles fonctionner sous l'eau ?
Oui, les UMI peuvent fonctionner sous l'eau, mais les magnétomètres peuvent ne pas fonctionner avec précision en raison de l'absence d'une référence magnétique stable. Dans ce cas, des capteurs de profondeur et des UMI résistantes à l'eau et dotées d'algorithmes de filtrage avancés sont utilisés pour la navigation sous-marine.
Quelles sont les nouvelles tendances en matière de technologie IMU ?
Miniaturisation: Les progrès de la technologie MEMS (Micro-Electro-Mechanical Systems) ont permis de créer des UMI plus petites et plus efficaces.
IA et apprentissage automatique: La fusion améliorée des capteurs à l'aide de l'IA permet d'améliorer le suivi et la prédiction des mouvements en temps réel.
Précision accrue et coûts réduits: Grâce aux progrès de la technologie IMU, les capteurs de haute précision deviennent plus abordables pour les applications commerciales.


 French
 English
 Spanish
 German
 Dutch