
Cómo captan el movimiento humano y de los objetos las unidades de medición inercial (IMU)
Introducción
El seguimiento del movimiento basado en IMU es la base de los modernos sensores portátiles, la robótica, la realidad virtual y el análisis biomecánico. Desde el seguimiento del movimiento corporal en deportes y rehabilitación hasta la estabilización de drones y robots, Unidades de medición inercial (IMU) permiten medir con precisión el movimiento sin depender de cámaras ni infraestructuras externas.
Esta página explica cómo funciona el seguimiento del movimiento de la IMU, En este artículo se explica qué miden las IMU, cómo se combinan los datos de los sensores para obtener información significativa sobre el movimiento y cómo se comparan los sistemas basados en IMU con la captura óptica del movimiento.
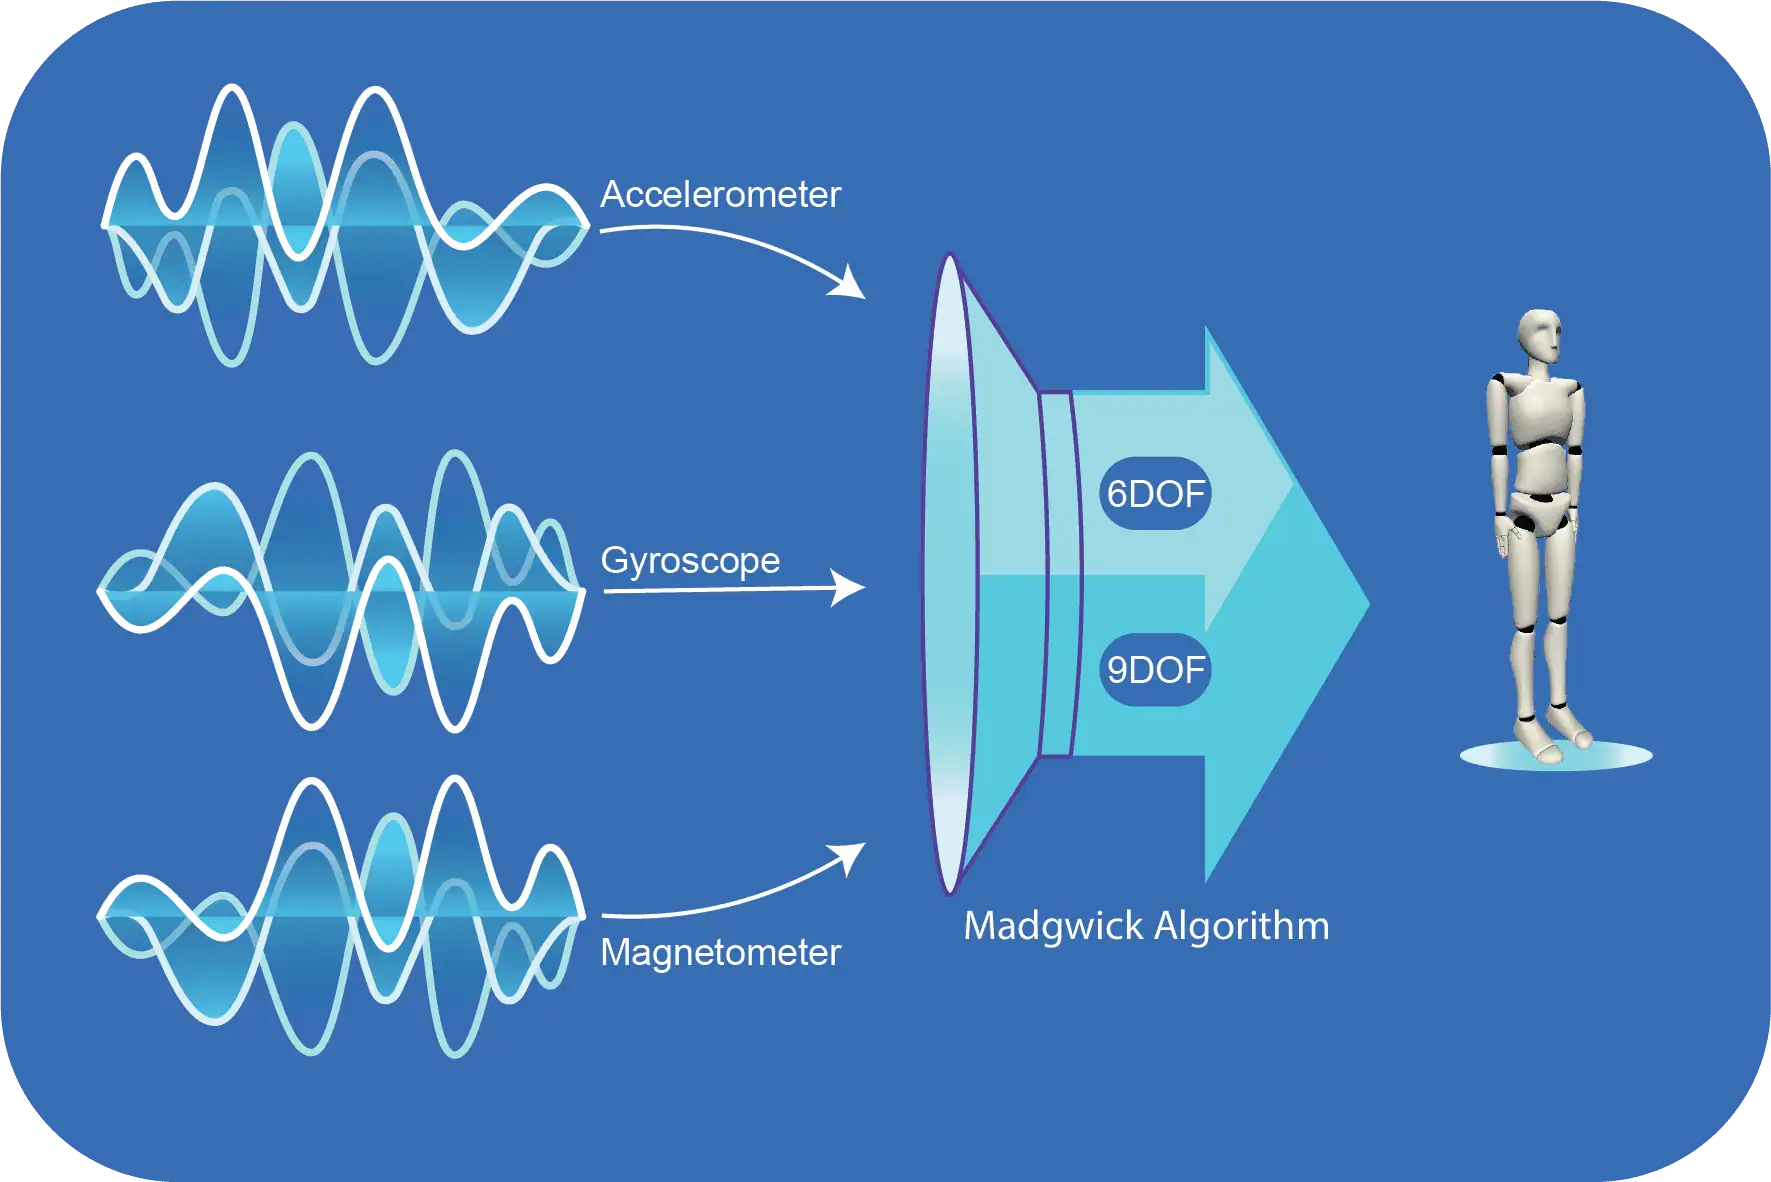
¿Qué es un sensor de movimiento IMU?
En Unidad de medición inercial (IMU) es un dispositivo que mide e informa de la fuerza específica, la velocidad angular y, a veces, de An Unidad de medición inercial (IMU) es un dispositivo electrónico compacto que mide el movimiento y la orientación en el espacio tridimensional. Para ello combina varios sensores en una sola unidad.
Componentes principales de la IMU
- AcelerómetroMide la aceleración lineal a lo largo de los ejes X, Y y Z. Esto incluye tanto la aceleración inducida por el movimiento como la gravedad.
- GiroscopioMide la velocidad angular (velocidad de rotación) alrededor de los ejes X, Y y Z.
- Magnetómetro (opcional)Mide el campo magnético de la Tierra y proporciona una referencia direccional (similar a una brújula digital).
Juntos, estos sensores permiten a una IMU seguir el movimiento y la rotación de un objeto o segmento corporal a lo largo del tiempo.
Cómo funciona el seguimiento del movimiento de la IMU
El seguimiento del movimiento de la IMU se basa en la medición continua y la interpretación matemática de las señales de los sensores.
Resumen paso a paso
- Medición de sensores
- Los acelerómetros detectan cambios en el movimiento lineal y la orientación con respecto a la gravedad.
- Los giroscopios miden el movimiento de rotación
- Los magnetómetros (si se utilizan) proporcionan la referencia de rumbo
- Fusión de sensoresLos sensores individuales tienen limitaciones cuando se utilizan solos. Los algoritmos de fusión de sensores combinan sus resultados para reducir el ruido y la deriva:
- Filtro Madgwick (baja latencia, eficiente)
- Filtrado complementario
- Métodos basados en Kalman
- Orientación y estimación del movimientoLos datos fusionados se utilizan para calcular:
- Orientación (a menudo expresada como cuaterniones)
- Velocidad angular
- Aceleración lineal (compensada por la gravedad)
- Salida de datosLos datos de movimiento resultantes se transmiten o registran en formatos adecuados para:
- Información en tiempo real
- Análisis offline
- Integración en software externo o pipelines
Orientación, marcos y cuaterniones (brevemente)
Para evitar problemas como el bloqueo del cardán, los sistemas IMU suelen representar la orientación utilizando cuaterniones en lugar de ángulos de Euler.
- Bastidororientación respecto al propio sensor
- Marco globalorientación con respecto a una referencia fija (por ejemplo, la gravedad o el norte magnético)
Los cuaterniones proporcionan:
- Orientación 3D estable
- Interpolación suave
- Procesamiento eficaz en tiempo real
(Para una explicación más detallada, véase Orientación, marcos y cuaterniones.)
Seguimiento del movimiento basado en IMU frente a captura óptica del movimiento
Captura óptica de movimiento
- Utiliza cámaras y marcadores reflectantes
- Precisión posicional extremadamente alta
- Requiere entornos controlados y línea de visión directa
- Caro y con muchas infraestructuras
Seguimiento del movimiento basado en la IMU
- Llevable y portátil
- Funciona en interiores, exteriores y sobre el terreno
- No se necesitan cámaras ni marcadores
- Se adapta fácilmente a configuraciones multisensor
- Ideal para mediciones reales de larga duración
Aunque los sistemas ópticos siguen siendo valiosos para el seguimiento posicional en laboratorio, las IMU destacan en movilidad, accesibilidad y aplicabilidad en el mundo real.
Para qué se utiliza el seguimiento del movimiento de la IMU
Los sistemas basados en IMU se utilizan ampliamente en todos los sectores:
Deporte y rendimiento
- Análisis técnico
- Control de la carga
- Información en tiempo real durante la formación
Rehabilitación y asistencia sanitaria
- Análisis de la marcha
- Seguimiento de la amplitud de movimiento
- Seguimiento a largo plazo fuera de la clínica
Realidad virtual y XR
- Seguimiento de todo el cuerpo
- Datos de orientación de baja latencia
- Interacción portátil sin cámaras
Robótica y automatización
- Estabilización y navegación
- Detección del movimiento de articulaciones y extremidades
Investigación y biomecánica
- Estudios del movimiento humano
- Experimentos de campo
- Sincronización multisensor
Ventajas del seguimiento del movimiento con IMU
- Portabilidad - utilizable en cualquier lugar, no limitado a estudios
- Escalabilidad - fácil de añadir más sensores
- Información en tiempo real - streaming de baja latencia posible
- Seguimiento continuo - sin problemas de oclusión
- Rentable - menor complejidad del sistema que las configuraciones ópticas
Limitaciones que hay que tener en cuenta
Las IMU son potentes, pero no están exentas de contrapartidas:
- Derivapequeños errores de integración se acumulan con el tiempo
- Sin posición absoluta: Las IMU siguen el movimiento relativo, no la posición global
- Sensibilidad magnética: los magnetómetros pueden verse perturbados por metales o componentes electrónicos.
- Calibración necesariaLa precisión depende de una calibración y una configuración adecuadas
Los sistemas modernos mitigan muchas de estas limitaciones mediante:
- Sincronización horaria
- Algoritmos de fusión inteligentes
- Configuración específica de la aplicación
Por qué las IMU son fundamentales para el seguimiento moderno del movimiento
El seguimiento del movimiento basado en IMU ha desplazado el análisis del movimiento de los laboratorios controlados al mundo real. A medida que los sensores se hacen más pequeños, más precisos y más eficientes energéticamente, las IMU permiten nuevas aplicaciones que antes eran poco prácticas o demasiado caras.
No son simplemente un sustituto de los sistemas ópticos: son un otra clase de tecnología de movimiento, optimizado para la movilidad, la escala y la integración.
Preguntas más frecuentes (FAQ)
¿Cuál es la precisión de los sensores de movimiento IMU?
La precisión de la IMU depende del calidad de los sensores, algoritmos de fusión de sensoresy calibración externa. Las IMU de gama alta utilizadas en la industria aeroespacial y robótica pueden lograr un seguimiento del movimiento extremadamente preciso, mientras que las IMU de consumo pueden sufrir desviaciones con el tiempo.
¿Qué es la deriva de la IMU y cómo se corrige?
La deriva de la IMU se produce debido a pequeños errores que se acumulan con el tiempo en las mediciones del giroscopio. Este problema puede minimizarse utilizando técnicas de fusión de sensores como Filtrado Kalmanque combina los datos de la IMU con fuentes externas como el GPS o el seguimiento óptico.
¿En qué se diferencian las IMU de los sensores GPS?
Sensores IMU rastrean el movimiento en tiempo real sin necesidad de señales externas, lo que las hace ideales para aplicaciones en interiores.
Sensores GPS proporcionan datos de posición absolutos basados en señales de satélite, pero son menos eficaces en interiores o en zonas obstruidas.
Combinación de IMU con GPS da lugar a sistemas de navegación de gran precisión, utilizados en vehículos autónomos y aplicaciones aeroespaciales.
¿Pueden funcionar las IMU bajo el agua?
Sí, las IMU pueden funcionar bajo el agua, pero los magnetómetros pueden no funcionar con precisión debido a la falta de una referencia magnética estable. En estos casos, para la navegación submarina se utilizan sensores de profundidad e IMU resistentes al agua con algoritmos de filtrado avanzados.
¿Cuáles son las nuevas tendencias en tecnología IMU?
Miniaturización: Los avances en la tecnología MEMS (sistemas microelectromecánicos) han permitido crear IMU más pequeñas y eficientes.
IA y aprendizaje automático: La fusión mejorada de sensores mediante IA mejora el seguimiento y la predicción del movimiento en tiempo real.
Mayor precisión y menor coste: A medida que avanza la tecnología de las IMU, los sensores de alta precisión resultan más asequibles para las aplicaciones comerciales.


 Spanish
 English
 German
 French
 Dutch