
Wie Inertialmessgeräte (IMUs) die Bewegung von Menschen und Objekten erfassen
Einführung
Die IMU-basierte Bewegungsverfolgung ist die Grundlage für moderne tragbare Sensoren, Robotik, virtuelle Realität und biomechanische Analysen. Von der Verfolgung von Körperbewegungen im Sport und in der Rehabilitation bis zur Stabilisierung von Drohnen und Robotern, Trägheitsmessgeräte (IMUs) ermöglichen präzise Bewegungsmessungen, ohne auf Kameras oder externe Infrastruktur angewiesen zu sein.
Diese Seite erklärt wie die IMU-Bewegungsverfolgung funktioniert, Sie erfahren, was IMUs messen, wie Sensordaten zu aussagekräftigen Bewegungsinformationen kombiniert werden und wie IMU-basierte Systeme im Vergleich zur optischen Bewegungserfassung abschneiden.
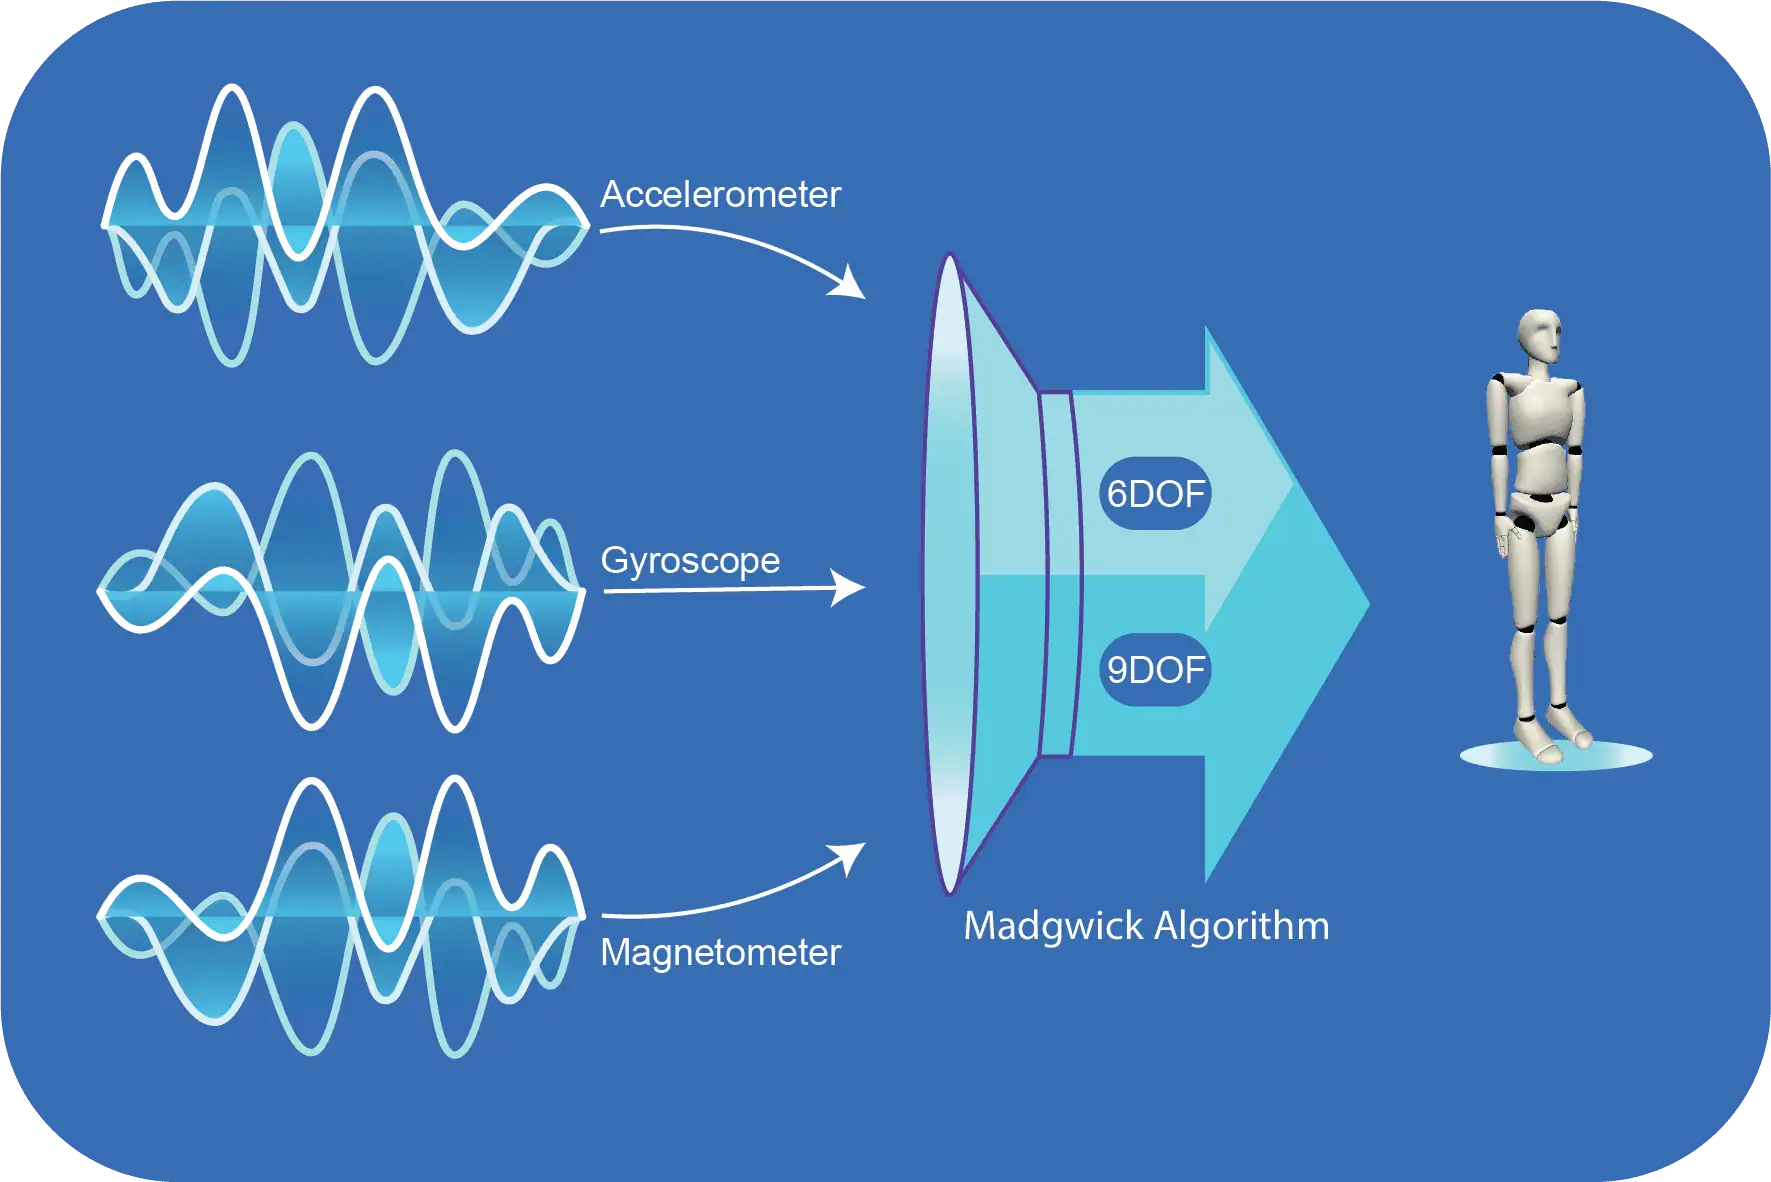
Was ist ein IMU-Bewegungssensor?
Eine Trägheitsmessgerät (IMU) ist ein Gerät, das eine spezifische Kraft, eine Winkelgeschwindigkeit und manchmal auch eine Trägheitsmessgerät (IMU) ist ein kompaktes elektronisches Gerät, das Bewegung und Orientierung im dreidimensionalen Raum misst. Dies geschieht durch die Kombination mehrerer Sensoren in einem einzigen Gerät.
IMU-Kernkomponenten
- BeschleunigungsmesserMisst die lineare Beschleunigung entlang der X-, Y- und Z-Achse. Dies umfasst sowohl die bewegungsinduzierte Beschleunigung als auch die Schwerkraft.
- GyroskopMisst die Winkelgeschwindigkeit (Drehrate) um die X-, Y- und Z-Achse.
- Magnetometer (optional)Misst das Magnetfeld der Erde und liefert eine Richtungsangabe (ähnlich wie ein digitaler Kompass).
Mit diesen Sensoren kann eine IMU verfolgen, wie sich ein Objekt oder ein Körpersegment im Laufe der Zeit bewegt und dreht.
So funktioniert IMU-Bewegungserfassung
Die IMU-Bewegungsverfolgung beruht auf der kontinuierlichen Messung und mathematischen Interpretation von Sensorsignalen.
Schritt-für-Schritt-Übersicht
- Sensorische Messung
- Beschleunigungsmesser erkennen Änderungen der linearen Bewegung und der Ausrichtung im Verhältnis zur Schwerkraft
- Gyroskope messen Rotationsbewegungen
- Magnetometer (falls verwendet) liefern Kursreferenz
- Sensor-FusionEinzelne Sensoren haben ihre Grenzen, wenn sie allein verwendet werden. Algorithmen zur Sensorfusion kombinieren ihre Ergebnisse, um Rauschen und Drift zu reduzieren:
- Madgwick-Filter (geringe Latenzzeit, effizient)
- Komplementäre Filterung
- Kalman-basierte Methoden
- Orientierung und BewegungseinschätzungDie fusionierten Daten werden zur Berechnung verwendet:
- Orientierung (oft ausgedrückt als Quaternionen)
- Winkelgeschwindigkeit
- Lineare Beschleunigung (schwerkraftkompensiert)
- DatenausgabeDie resultierenden Bewegungsdaten werden gestreamt oder in geeigneten Formaten aufgezeichnet:
- Feedback in Echtzeit
- Offline-Analyse
- Integration in externe Software oder Pipelines
Orientierung, Rahmen und Quaternionen (in Kürze)
Um Probleme wie die Kardansperre zu vermeiden, stellen IMU-Systeme die Orientierung in der Regel mit Quaternionen anstelle von Euler-Winkeln.
- KarosserierahmenOrientierung in Bezug auf den Sensor selbst
- Globaler RahmenOrientierung relativ zu einem festen Bezugspunkt (z. B. Schwerkraft oder magnetischer Norden)
Quaternionen bieten:
- Stabile 3D-Ausrichtung
- Glatte Interpolation
- Effiziente Echtzeitverarbeitung
(Für eine genauere Erklärung siehe Orientierung, Rahmen und Quaternionen.)
IMU-basierte Bewegungsverfolgung vs. optische Bewegungserfassung
Optische Bewegungserfassung
- Verwendung von Kameras und reflektierenden Markierungen
- Extrem hohe Positionierungsgenauigkeit
- Erfordert kontrollierte Umgebungen und Sichtverbindung
- Teuer und infrastrukturintensiv
IMU-basierte Bewegungsverfolgung
- Tragbar und tragbar
- Funktioniert in Innenräumen, im Freien und im Außendienst
- Keine Kameras oder Marker erforderlich
- Einfache Skalierung für Multi-Sensor-Konfigurationen
- Ideal für reale, lang andauernde Messungen
Während optische Systeme nach wie vor für die Positionsbestimmung im Labor geeignet sind, zeichnen sich IMUs durch folgende Eigenschaften aus Mobilität, Zugänglichkeit und Praxistauglichkeit.
Wozu wird IMU-Bewegungserfassung verwendet?
IMU-basierte Systeme sind in allen Branchen weit verbreitet:
Sport und Leistung
- Technische Analyse
- Überwachung der Last
- Feedback in Echtzeit während der Ausbildung
Rehabilitation und Gesundheitswesen
- Ganganalyse
- Verfolgung der Bewegungsabläufe
- Langfristige Überwachung außerhalb der Klinik
Virtuelle Realität & XR
- Ganzkörper-Tracking
- Orientierungsdaten mit geringer Latenzzeit
- Wearable Interaktion ohne Kameras
Robotik und Automatisierung
- Stabilisierung und Navigation
- Erfassung der Bewegungen von Gelenken und Gliedmaßen
Forschung & Biomechanik
- Studien zur menschlichen Bewegung
- Feldversuche
- Multi-Sensor-Synchronisation
Vorteile der IMU-Bewegungserfassung
- Tragbarkeit - überall verwendbar, nicht nur in Studios
- Skalierbarkeit - einfaches Hinzufügen weiterer Sensoren
- Feedback in Echtzeit - Streaming mit niedriger Latenz möglich
- Kontinuierliche Verfolgung - keine Okklusionsprobleme
- Kostengünstig - geringere Systemkomplexität als bei optischen Systemen
Zu beachtende Beschränkungen
IMUs sind leistungsfähig, aber nicht ohne Abstriche:
- DriftKleine Integrationsfehler akkumulieren sich mit der Zeit
- Keine absolute Position: IMUs verfolgen die relative Bewegung, nicht die globale Position
- Magnetische EmpfindlichkeitMagnetometer: Magnetometer können durch Metall oder Elektronik gestört werden
- Kalibrierung erforderlichGenauigkeit: abhängig von der richtigen Kalibrierung und Einstellung
Moderne Systeme mildern viele dieser Einschränkungen durch:
- Zeitsynchronisierung
- Intelligente Fusionsalgorithmen
- Anwendungsspezifische Konfiguration
Warum IMUs für die moderne Bewegungsverfolgung von zentraler Bedeutung sind
Die IMU-basierte Bewegungsverfolgung hat die Bewegungsanalyse von kontrollierten Labors in die reale Welt verlagert. Da die Sensoren immer kleiner, genauer und energieeffizienter werden, ermöglichen IMUs neue Anwendungen, die zuvor unpraktisch oder zu teuer waren.
Sie sind nicht einfach ein Ersatz für optische Systeme - sie sind eine andere Klasse der Bewegungstechnik, optimiert für Mobilität, Skalierung und Integration.
Häufig gestellte Fragen (FAQs)
Wie genau sind IMU-Bewegungssensoren?
Die Genauigkeit der IMU hängt von der Qualität der Sensoren, Sensor-Fusion-Algorithmenund externe Kalibrierung. Hochwertige IMUs, die in der Luft- und Raumfahrt und in der Robotik eingesetzt werden, können eine äußerst präzise Bewegungsverfolgung erreichen, während IMUs für den Endverbraucher mit der Zeit abdriften können.
Was ist die IMU-Drift, und wie kann sie korrigiert werden?
Die IMU-Drift wird verursacht durch kleine Fehler, die sich im Laufe der Zeit häufen in den Messungen des Gyroskops. Dieses Problem kann durch Sensorfusionstechniken minimiert werden, wie Kalman-Filterung, das IMU-Daten mit externen Quellen wie GPS oder optischer Verfolgung kombiniert.
Wie unterscheiden sich IMUs von GPS-Sensoren?
IMU-Sensoren verfolgen Bewegungen in Echtzeit, ohne dass externe Signale erforderlich sind, was sie ideal für Anwendungen in Innenräumen macht.
GPS-Sensoren liefern absolute Positionsdaten auf der Grundlage von Satellitensignalen, sind aber in geschlossenen Räumen oder in verdeckten Bereichen weniger effektiv.
Kombinieren IMUs mit GPS führt zu hochpräzisen Navigationssystemen, die in autonomen Fahrzeugen und in der Luft- und Raumfahrt zum Einsatz kommen.
Können IMUs unter Wasser arbeiten?
Ja, IMUs können unter Wasser funktionieren, aber Magnetometer arbeiten unter Umständen nicht genau, weil es keine stabile magnetische Referenz gibt. In solchen Fällen werden Tiefensensoren und wasserfeste IMUs mit fortschrittlichen Filteralgorithmen für die Unterwassernavigation verwendet.
Was sind einige neue Trends in der IMU-Technologie?
Miniaturisierung: Fortschritte in der MEMS-Technologie (Micro-Electro-Mechanical Systems) haben zu kleineren, effizienteren IMUs geführt.
KI und maschinelles Lernen: Verbesserte Sensorfusion mit Hilfe von KI verbessert die Bewegungsverfolgung und -vorhersage in Echtzeit.
Höhere Präzision und niedrigere Kosten: Mit den Fortschritten der IMU-Technologie werden hochpräzise Sensoren für kommerzielle Anwendungen immer erschwinglicher.


 German
 English
 Spanish
 French
 Dutch